FingerVisionについて
FingerVisionは、カーネギーメロン大学発のロボティクス企業です。視触覚技術を核に、ロボット・Physical AIを開発する企業への製品・技術提供と、作業を自動化したい企業への用途別システムの開発・導入に取り組んでいます。
製造・物流・食品などの現場には、柔らかいもの、不定形なもの、傷つきやすいものなど、従来のロボットでは扱いが難しい対象があります。ロボットに「見る」「触れて感じる」能力を持たせ、こうした作業の自動化を進めています。
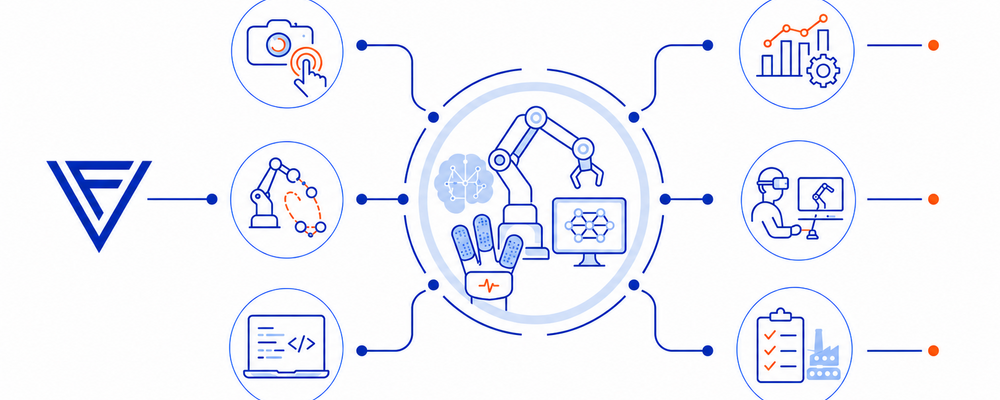
事業は、業界横断で使える視触覚センサ・ハンドやデータ収集・模倣学習を支える製品・技術を提供する「コンポーネント」、用途に適したシステムを開発・導入する「アプリケーション」、自動化を求める顧客企業と設備・製品・ソリューションの提供企業をつなぎ、導入・展開を支える「プラットフォーム」の三領域です。J-Startup 2023選定、CES Innovation Awards受賞など、国内外で評価を受けています。
Missionは「人とロボットの可能性を広げ、社会システムをアップデートする。」です。この実現に向け、Physical AI時代のロボティクスを社会へ届けていきます。
FingerVision Website
https://www.fingervision.jp/about
FingerVisionの技術
視触覚センサは、カメラによる画像処理と触覚センシングを組み合わせた技術です。物体に触れた際の接触位置、力のかかり方、滑り、変形などを捉え、対象物の状態に応じてロボットの動作を調整できます。柔らかい食品、傷つきやすい製品、不定形物など、従来のロボットでは扱いが難しかった対象へ応用できます。
AIが実世界を理解して動作するPhysical AIでは、物体との接触から得られる情報が重要なデータになります。FingerVisionは、視触覚センシングを起点に、AI・ロボット制御・ロボットハンドを組み合わせた次世代ロボティクスの実現を目指しています。
ポジション概要
FingerVisionでは、食品工場をはじめとする製造現場に向けて、視触覚センサを搭載したピッキングロボットシステムの開発・導入を進めています。
このポジションでは、3D CADを用いて、ロボットを中心としたFA装置・自動化設備の機械設計、開発、実機評価を担当します。ロボットアームやハンドに加え、架台、搬送装置、周辺機器、安全設備、作業スペース、メンテナンス性を含め、設備全体を設計します。
実機を動かしながら設計を改善し、顧客現場で安定して稼働するロボットシステムをつくります。
募集背景
人手不足を背景に、製造・食品の現場では自動化への需要が高まっています。FingerVisionは、視触覚センシングを用いて、柔らかいもの・不定形物など、従来のロボットでは扱いにくかった対象の自動化に取り組んでいます。
導入案件の拡大に向けて、センサやロボットハンドを顧客の生産設備として成立させる機械設計力を強化します。産業用・協働ロボットを含むFA装置の開発経験を活かし、ピッキングロボットシステムの機械設計を担うエンジニアを募集します。
仕事内容
・ピッキングロボットシステムの機械設計:3D CADを用い、ロボットアーム・ハンドを含む設備構成、架台・フレーム・治具、周辺設備・搬送装置との接続部分を設計します。部品・機器を選定し、組立性・保守性を考慮した設計を行います。
・設備レイアウト・システム構成の検討:ロボットの可動範囲、対象物・生産工程、作業者の動線を踏まえ、周辺機器・安全設備を含む構成と配置を検討します。設置・保守スペースも考慮します。
・ロボットハンド・周辺機構の開発:案件に応じて、ハンド・グリッパーの機構、対象物に合わせた治具、視触覚センサを組み込む構造を設計します。試作品を製作・評価し、設計を改善します。
・実機評価・設計改善:試作機・実機を組み立て、動作を確認します。機械的な課題を特定し、強度・剛性・耐久性を確認します。実機評価や顧客現場の課題をもとに設計を変更・改善します。
・他分野のエンジニアとの連携:ロボット制御、コンピュータビジョン、ソリューション、システムインテグレーション、量産化の各エンジニアと連携し、システム全体として成立する設計を進めます。
・顧客案件への導入支援:経験に応じて、顧客現場の設備条件や設置方法を確認・検討し、現地での組み立て・立ち上げを支援します。実機確認と導入後の設計改善にも携わります。
必須要件
・産業用ロボットまたは協働ロボットを含むFA装置・自動化設備の開発経験
・3D CADを用いた機械設計経験
・ロボット・機械部品・周辺設備を組み合わせた装置設計の経験
・実際の設備・試作機を組み立て、評価しながら設計改善を行った経験
・加工方法・材料・部品選定等に関する機械設計の基礎知識
・社内の制御・電気・ソフトウェア等のエンジニアと連携しながら開発を進めた経験
歓迎要件
・Fusion 360を用いた機械設計経験
・産業機械・生産設備の開発経験
・食品工場向け設備の設計経験
・ロボットハンド・グリッパーの開発経験
・ピッキング装置の開発経験
・ロボットセルの設計経験
・安全柵・安全機器を含む設備設計経験
・機械安全・リスクアセスメントに関する知識・経験
・電気・制御設計に関する基礎知識
・センサを組み込んだ機械設計の経験
・プロジェクトマネジメント経験
・顧客現場への設備導入・立ち上げ経験
求める人物像
・CAD上の設計に加え、実際に機械やロボットを動かしながら開発したい方
・ロボットだけでなく、設備・システム全体を見て設計できる方
・顧客の工場や生産工程を理解し、現場に合った設計を考えられる方
・機械設計に加え、制御・電気・ソフトウェア等にも関心を持てる方
・実機評価から問題を見つけ、設計を繰り返し改善できる方
・これまで自動化が難しかった作業に挑戦したい方
・異なる専門性を持つエンジニアと協力してものづくりを進められる方
・研究開発から顧客現場への導入まで、技術を届けたい方
このポジションの魅力
・視触覚センサを組み込んだロボット設備を設計し、柔らかいもの・不定形物を扱うためのハンドや機構を開発できます。
・ロボット、ハンド、架台、周辺設備、安全設備、工場レイアウトを含む設備全体を設計し、FA装置の機械設計経験を広げられます。
・設計、製作、組立、動作確認、改善、顧客導入まで携わり、自分が設計した設備の工場での稼働を確認できます。
・機械設計、視触覚センサ、画像処理、ロボット制御、AI、電気・制御など、異なる専門性を持つエンジニアとシステムをつくれます。
・事業への貢献を前提として、研究成果の学会発表や論文執筆にも取り組めます。製品・顧客案件の開発と技術的な探究を通じて、専門性を深められます。
キャリア・評価について
FingerVisionでは、マネジメントを中心とするキャリアに加え、専門性を高めるキャリアも用意しています。
これまでの経験・スキル・今後の志向を踏まえ、General Track / Expert TrackおよびGradeを相談のうえ決定します。
詳細:
https://www.fingervision.jp/jobgrade
FingerVision News
GENIACでは、視覚・触覚・言語・動作データを共通化し、複雑な手先作業の自動化を目指す共同研究に参画しています。2026年7月に公表された、2026年8月〜2027年7月の研究計画に基づく取り組みです。
ロボット共創基盤の共同研究では、機種・用途ごとに異なるシステム構築を共通化するため、共通インターフェースや導入支援の仕組みを研究しています。2025年8月に公表された、2025〜2027年度の研究計画です。
- プレスリリース
- 日本経済新聞
English follows Japanese.
English JD
About the Role
Design vision-based tactile picking robots as complete factory equipment for food and other manufacturing customers. The system includes arms/hands, mounts, conveyors, peripherals, safety equipment, workspace, and maintainability.
Use 3D CAD for mechanical design, development, and hardware evaluation. The goal is stable customer-site operation, beyond individual parts.
Why We Are Hiring
Labor shortages increase demand for automation, but soft/irregular objects remain difficult for conventional robots. As tactile-sensing deployments expand, we need mechanical design that turns sensors and hands into usable production equipment.
Responsibilities
• Picking system design: 3D CAD; arm/hand configurations; mounts, frames, fixtures; conveyor/peripheral interfaces; component/equipment selection; assembly and maintenance considerations.
• Layout: robot reach, objects/processes, operator movement, peripherals/safety equipment, and installation/maintenance space suited to customer factories.
• Hands/mechanisms: gripper mechanisms, object-specific fixtures, tactile sensor integration, prototype fabrication/evaluation, and design improvements.
• Hardware evaluation: assemble prototypes/equipment, check operation and mechanical issues, assess strength/rigidity/durability, revise from tests and customer-site issues. Operate real robots while refining designs.
• Collaborate with control, computer vision, solution, system integration, and mass production engineers to develop the complete system.
• Depending on experience, support deployment: site equipment conditions, installation methods, on-site assembly/commissioning, equipment checks, and post-deployment improvements.
Requirements
• Experience developing factory automation equipment involving industrial or collaborative robots
• 3D CAD mechanical design experience
• Experience designing equipment combining robots, mechanical parts, and peripherals
• Experience assembling/evaluating equipment or prototypes and iteratively improving designs
• Basic knowledge of machining methods, materials, component selection, and mechanical design
• Experience developing with internal control, electrical, software, and other engineers
Preferred Qualifications
Experience is welcome in the following; knowledge where indicated:
• Fusion 360 mechanical design
• Industrial machinery/production equipment development
• Food factory equipment design
• Robot hand/gripper development
• Picking equipment development
• Robot cell design
• Equipment design including safety fences/devices
• Machine safety/risk assessment knowledge and experience
• Basic electrical/control design knowledge
• Mechanical design incorporating sensors
• Project management
• Customer equipment installation/commissioning
What We Look For
Enjoy hands-on machines/robots as well as CAD. Design the whole system for customer factories/processes, take interest in control/electrical/software, identify hardware problems and iterate, tackle previously difficult automation, collaborate across specialties, and bring R&D to customer sites.
Role Highlights
• Explore tactile robot equipment and new hands/mechanisms for soft/irregular objects beyond vision alone.
• Design robot → hand → mounts → peripherals → safety → factory layout, broadening FA design expertise.
• Design → fabricate → assemble → test → improve → deploy; see your equipment operate in factories.
• Build complete systems with mechanics, tactile sensors, image processing, control, AI, and electrical specialists.
• Subject to contributing to the business, research may lead to conference presentations or papers, deepening expertise alongside product/customer development.
Career Development and Evaluation
FingerVision offers management and specialist career paths. General Track/Expert Track and Grade are determined through discussion based on experience, skills, and future interests.
https://www.fingervision.jp/jobgrade
FingerVision News
Through GENIAC, FingerVision participates in joint research to standardize vision, touch, language and action data, with the aim of automating complex manipulation tasks. The research plan was announced in July 2026, with a planned period of August 2026 to July 2027.
In joint research on shared infrastructure for robot deployment, we are researching common interfaces and deployment support to address differences in system integration across robot types and applications. The plan was announced in August 2025 and covers fiscal years 2025–2027.
Press release: https://newsrelea.se/rVy5Ql
Nikkei: https://www.nikkei.com/article/DGXZQOUC022Q40S6A700C2000000/
| 職種 / 募集ポジション | ロボットシステム機械設計エンジニア|Mechanical Engineer |
|---|---|
| 雇用形態 | 正社員 |
| 契約期間 | 期間の定めなし |
| 給与 |
|
| 勤務地 | 主たる勤務地は、ポジション・業務内容に応じて決定します。 業務上の必要に応じて、他拠点への出張が発生する場合があります。 |
| 勤務時間 | 標準勤務時間:9:00~18:00 所定労働時間:1日8時間・週40時間 休憩:60分 フレックスタイム制あり フレキシブルタイム:5:00~22:00 コアタイム:11:00~15:00 ※対象者・その他詳細は労使協定および社内規程によります。 |
| 休日 | 完全週休2日制(土・日) 祝日 年末年始休暇(12月29日~1月3日) その他会社が指定する日 年次有給休暇:入社6か月後に10日付与 その他、社内規程に基づく特別休暇あり |
| 福利厚生 | ・通勤手当(会社規程に基づき実費支給) ・定期健康診断 ・リモート勤務制度 ・育児・介護休業制度 ・その他会社規程に基づく制度 |
| 加入保険 | 健康保険 厚生年金保険 雇用保険 労災保険 |
| 受動喫煙対策 | 屋内禁煙 |
| その他特筆事項 | ■試用期間 4か月 ※会社が必要と認めた場合、短縮または最長6か月まで延長する場合があります。 ■リモート勤務 リモート勤務制度あり。 業務内容・役割等を踏まえ、会社が認めた場合に利用可能です。 |
| 会社名 | 株式会社FingerVision |
|---|---|
| 業種 | メーカー / ロボティクス・FA / 精密・計測機器 |
| 代表者 | 濃野 友紀 |
| 資本金 | 1億円 |
| 本社所在地 | 〒135-0016 東京都江東区東陽二丁目4番14号 三井ウッディビル1階 |
| その他事業所 | R&D拠点 〒600-8846 京都府京都市下京区朱雀宝蔵町73-1 ライトワンビル1F |
| 事業内容 | ・視触覚センサ、ロボットハンド等の開発・製造・販売 ・視触覚技術を活用したロボットシステム・自動化ソリューションの開発・導入・運用支援 |